IT | 로봇은 달라도 두뇌는 하나로…, 범용 로봇 지능을 필요로 하는 이유
공장에서 부품을 조립하고, 물류 현장에서 물건을 옮기고, 사람과 함께 일하는 공간에서는 주변 상황에 맞춰 움직이는 로봇까지 등장하고 있다. 하지만 기존 산업용 로봇은 대부분 특정 작업과 환경에 맞춰 설계됐다. 새로운 작업을 수행하거나 다른 형태의 로봇을 투입하려면 그에 맞는 데이터와 제어 기술을 다시 마련해야 한다.
피지컬 AI가 확산되면서 로봇에게 요구되는 역할도 달라지고 있다. 실제 현장에서는 작업 대상이나 환경이 계속 바뀌고, 하나의 로봇이 여러 작업을 수행해야 하는 상황도 생긴다. 이때 필요한 것은 작업마다 별도의 AI를 만드는 방식이 아니라 다양한 로봇과 작업에서 수집한 지식과 경험을 하나의 모델에 학습하고 새로운 로봇과 작업으로 전이할 수 있는 범용적인 로봇 지능이다.
이러한 흐름에서 주목받는 기술이 로봇 파운데이션 모델(RFM, Robot Foundation Model)이다. 로봇 파운데이션 모델은 여러 종류의 로봇과 작업에서 수집한 데이터, 시각·언어 등 여러 형태의 정보를 학습해 다양한 작업과 환경에 적용할 수 있는 범용적인 로봇 지능을 구축하려는 접근이다. 로봇이 특정 작업만 수행하도록 학습하는 대신, 여러 로봇과 작업에서 얻은 데이터를 바탕으로 학습한 지식을 새로운 작업과 환경에 활용하고 확장하는 것이다.
여기서 중요한 것은 범용 로봇 지능이 반드시 하나의 로봇이 모든 일을 한다는 의미는 아니라는 점이다. 사람처럼 생긴 휴머노이드가 있는가 하면, 이동에 특화된 사족보행 로봇이나 정밀한 작업을 수행하는 로봇 팔도 있다. 여러 로봇에서 학습한 지식과 경험을 공유하고 이를 각 로봇의 특성에 맞게 활용하는 것이 범용 로봇 지능이 지향하는 방향이다.
로봇마다 팔의 길이, 관절 구조, 모터의 움직임 방식은 저마다 다르다. 최근 글로벌 AI 연구에서는 서로 다른 로봇에서 얻은 조작 경험을 다른 형태의 신체를 가진 로봇의 학습에도 활용하려는 시도가 이뤄지고 있다. 이를 ‘크로스 임바디먼트(Cross-Embodiment)’ 학습이라고 한다.
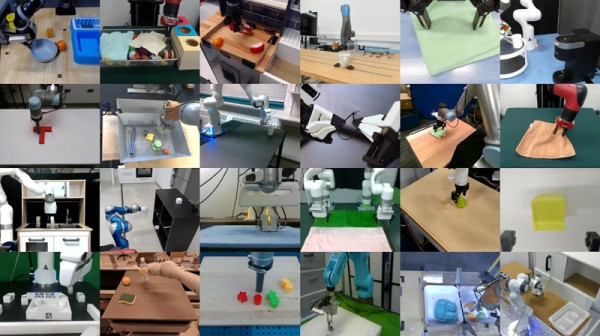
출처 : Google DeepMind, Scaling up learning across many different robot types
쉽게 말하면 로봇의 생김새와 몸이 달라져도 서로 다른 로봇에서 학습한 경험과 지식을 다른 형태의 로봇에도 전이할 수 있도록 하는 것이다. 실제로 구글 딥마인드를 비롯한 글로벌 연구기관들이 참여한 ‘Open X-Embodiment’ 프로젝트에서는 22종의 서로 다른 로봇의 데이터를 통합해 학습했으며, 다른 로봇에서 축적한 경험을 활용해 성능을 높이는 전이 효과가 확인된 바 있다.
피지컬 인텔리전스(Physical Intelligence)는 여러 종류의 로봇과 작업 데이터를 학습해 옷 개기, 식탁 정리 등 다양한 물리 작업을 수행하는 범용 로봇 정책 π₀(파이제로)를 공개했다.
엔비디아 역시 범용 휴머노이드 개발을 위한 Isaac GR00T 플랫폼을 통해 로봇 파운데이션 모델과 데이터 파이프라인, 시뮬레이션 기반의 로봇 학습 환경 등을 제공하고 있다. GR00T 모델은 다양한 로봇 형태와 작업에서 활용할 수 있도록 범용성과 일반화 성능을 확대하는 방향으로 개발되고 있다. 이처럼 글로벌 로보틱스 업계에서는 특정 로봇이나 작업에 한정되지 않고 다양한 환경과 작업으로 확장할 수 있는 범용 로봇 AI 모델을 구현하려는 움직임이 이어지고 있다.
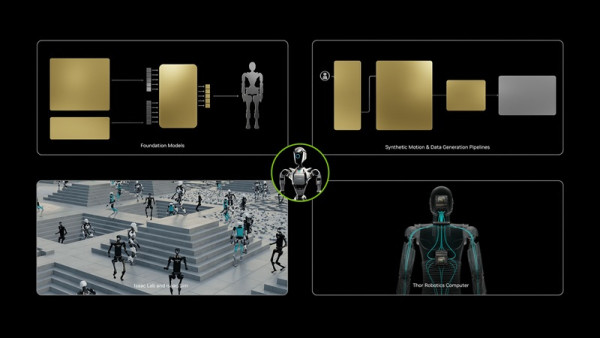
출처 : NVIDIA, NVIDIA Isaac GR00T
물론 로봇마다 물리적 구조와 센서, 제어 방식이 다르기 때문에 새로운 로봇에 적용할 때는 각자의 신체에 맞게 모델을 조정하는 과정이 필요하다. 하지만 모든 작업과 로봇에 필요한 지능을 처음부터 새롭게 만드는 대신, 기존에 학습한 지식과 경험을 바탕으로 새로운 환경과 로봇으로 확장하려는 방향으로 로봇 AI 연구·개발이 진화하고 있는 것이다.
국내 산업 현장에서도 범용 로봇 지능을 실제 환경에 적용하기 위한 움직임이 이어지고 있다. NC AI는 다양한 로봇과 산업 현장에 적용할 수 있는 RFM 기술을 고도화하고 있으며, 이를 실제 산업에 적용하기 위한 기업 협력도 확대하고 있다.
대표적으로 포스코DX와 산업 현장에 적용할 RFM을 공동 개발하고 있다. 로봇이 카메라를 통해 주변 환경을 인식하고 언어 지시를 이해한 뒤 실제 행동으로 이어갈 수 있도록, 시각·언어·행동을 통합하는 VLA(Vision-Language-Action) 모델을 개발·최적화하는 것이 주요 협력 분야다.
양사는 디지털트윈 기반의 가상 테스트 환경에서 로봇의 움직임과 제어를 검증하고, VLA 모델을 시뮬레이션 환경에서 개발·검증하는 체계를 구축한다. 실제 산업 현장을 가상환경에서 재현해 다양한 작업 상황을 사전에 검증함으로써 시뮬레이션에서 개발한 로봇 지능을 실제 산업 현장으로 연결하는 기반을 마련한다는 계획이다.
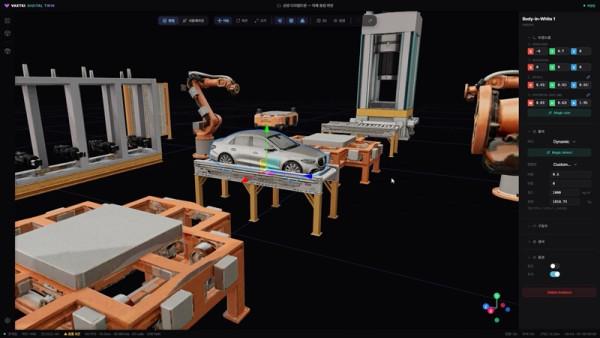
출처 : NC AI, VAETKI Twin
결국 RFM이 만들어가는 변화는 로봇의 몸을 하나로 통일하는 것이 아니라 서로 다른 로봇에서 축적한 지식과 경험을 공유하고 새로운 작업과 환경으로 확장할 수 있는 기반을 만드는 데 있다. 작업마다 로봇을 처음부터 새롭게 가르치는 방식에서 벗어나 다양한 경험을 학습하고 각 로봇의 특성에 맞게 활용하는 범용 로봇 지능으로 발전하는 것이다. 이러한 변화는 로봇이 정해진 동작을 반복하는 자동화 장비에서 주변을 이해하고 상황에 맞춰 행동하는 지능형 시스템으로 확장하는 기반이 되고 있다.
로봇은, 달라도, 두뇌는, 하나로, 범용, 로봇, 지능을, 필요로, 하는, 이유